Shenzhen Reunion Electronics Co., Ltd.
Hír

Hogyan válasszunk csatlakozókat a mozgó robotokhoz: 3 kritikus szempont

2026-10-12 0 Hagyj üzenetet

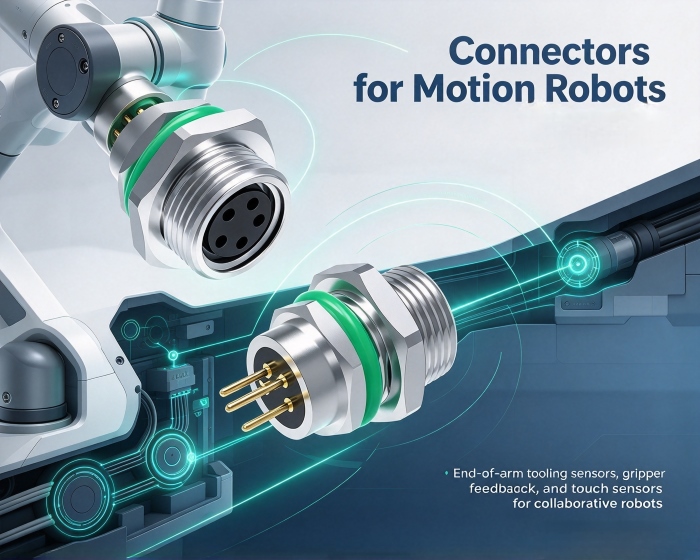
A nagysebességű mozgórobotok kötései háromdimenziós, nagyfrekvenciás kompozit mozgást igényelnek, a csatlakozók folyamatos vibrációnak, csavarodásnak és mikromozgási kopásnak vannak kitéve. A hagyományos ipari robotok viszonylag rögzített működési pályával rendelkeznek, csatlakozóik elsősorban táp- és jelútként funkcionálnak; a nagy sebességű mozgási forgatókönyveknél azonban a meghibásodás ritkán következik be azonnal, hanem a folyamatos mozgás során fokozatosan halmozódik fel. A kiválasztás mögötti logikaccsatlakozók mozgó robotokhoza tervezési követelményeknek ezekből a működési feltételekből való levezetésén kell alapulnia.


Miért prioritás a mechanikai megbízhatóság?

Folyamatos vibrációjú környezetben a szabványos súrlódó-záró csatlakozók fokozatos kilazulást tapasztalhatnak. A kapcsok enyhén elmozdulnak a vibráció során, ami az érintkezési nyomás fokozatos csökkenését okozza, ami végső soron jelkieséshez vagy áramkimaradáshoz vezet.

A probléma megoldására szolgáló tervezési jellemzők a következők: pozitív reteszelés és másodlagos reteszelés – mint például a Connector Position Assurance (CPA) mechanizmus –, amely mechanikus ütközőket használ a kapocs véletlen kioldásának megakadályozására; és redundáns érintkező kialakítás, ahol a kettős érintkezők vagy két független érintkező fenntartja a vezetőképességet akkor is, ha egyetlen érintkező elhasználódik. A kritikus helyeken, például a csatlakozási moduloknál, ezeknek a mechanikai megbízhatósági jellemzőknek elsőbbséget kell élvezniük más szempontokkal szemben. A mozgó robotokban használt csatlakozók esetében a rezgésálló reteszelő mechanizmusok alapvető követelményei a folyamatos mozgású alkalmazásokban.


Hogyan biztosítható a jel integritása?

Továbbra is növekszik az adatsávszélesség iránti igény a nagy sebességű robotrendszerekben. A valós idejű képfeldolgozás, a mozgásvezérlés és a környezetérzékelés szorosan összekapcsolódik, ami gyakran nagy sebességű differenciáljeleket és tápvezetékeket tesz szükségessé a kompakt csatlakozásokon belül párhuzamosan.

Ebben az elrendezésben az elektromágneses interferencia (EMI) az elsődleges szempont. A szabályozott impedanciájú struktúrákat alkalmazó árnyékolási kialakítások csökkentik a jelgyengülést és a jel- és tápvezetékek közötti áthallást. Szervohajtású alkalmazásoknálcsatlakozók mozgó robotokhoztöbb amperes áramot kell vinnie, miközben tiszta kommunikációt kell fenntartania a jelcsatornákon keresztül a kódolók, érzékelők és egyéb alkatrészek számára. A hibrid csatlakozók egyetlen interfészen belül elektromos leválasztást és mechanikai integrációt tesznek lehetővé, csökkentve a vezetékezés bonyolultságát és a csatlakozási pontok számát.


Hogyan kell kompromisszumot kötni a tér-alkalmazkodással kapcsolatban?

A robotcsuklókon belüli belső tér viszonylag korlátozott. Ha a csatlakozókat szűk helyeken csatlakoztatják, nem axiális szerelési feszültségnek lehetnek kitéve, ami idővel a ház deformálódását vagy a kapocs elmozdulását okozhatja.

A lebegő kialakítás képes elnyelni az összeszerelési tűrések és a működési rezgések által okozott elmozdulásokat, ezáltal csökkentve a szerelvény igénybevételeinek hatását a kapcsokra. A keskeny osztású és alacsony profilú megoldások közvetlenül alkalmasak kompakt terekre, minimálisra csökkentve a helyszűke miatti kényszerösszeszerelést. Ha az első két kritérium teljesül, válassza ki a lehető legkompaktabb megoldást. Felszereléscsatlakozók mozgó robotokhozkorlátozott helyigénye egyensúlyt igényel a megbízhatóság és a kompaktság között.


Hogyan kell elvégezni az ellenőrzést a kiválasztás után?

A kiválasztás befejezése után ajánlatos megerősíteni a szállítóval, hogy a termék átesett-e dinamikus élettartam-teszten, beleértve a teljesítményadatokat vibráció, torzió és összetett mozgási körülmények között. A statikus elektromos paraméterek csupán kiindulópontot jelentenek; A dinamikus működési feltételek melletti megbízhatóság az alapvető mérőszámcsatlakozók mozgó robotokhoz.


Rólunk

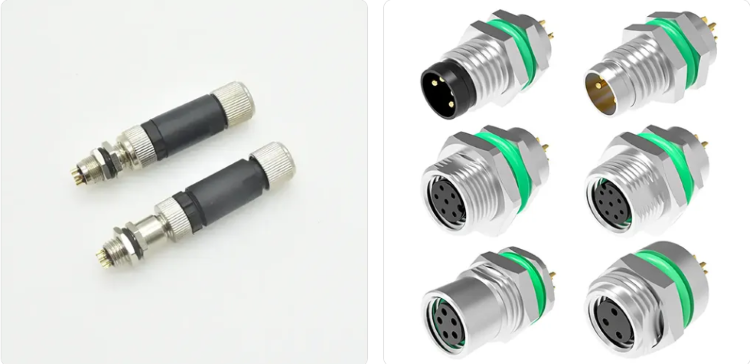
A Reunion nagy tapasztalattal rendelkezik a push-pull önzáró csatlakozók terén. Rezgésálló reteszelő mechanizmusa és kompakt kialakítása megfelel a nagy sebességű mozgórobotok mechanikai megbízhatóságának és helytakarékossági követelményeinek. Az összekötő meghibásodási forgatókönyvek alapján történő kiválasztása pontosabb illeszkedést biztosít a tényleges igényekhez, mint a specifikációk egyszerű összehasonlítása.


Kapcsolódó hírek
Hagyj üzenetet
X
Cookie-kat használunk, hogy jobb böngészési élményt kínáljunk, elemezzük a webhely forgalmát és személyre szabjuk a tartalmat. Az oldal használatával Ön elfogadja a cookie-k használatát. Adatvédelmi szabályzat
ElutasítElfogadás